Daftar Isi
Tutorial ini membahas cara mengkonfigurasi MissionPlanner ke QGroundControl untuk mengirim RTK corrections ke autopilot dari base stationInstruksi tersebut telah diuji dengan simpleRTK2B Budget, simpleRTK2B Lite ke simpleRTK3B Pro penerima.
Jika Anda lebih suka menggunakan NTRIP service alih-alih stasiun pangkalan Anda sendiri, silakan ikuti petunjuk berikut. Bagaimana cara mengirim NTRIP Koreksi pada tutorial ArduPilot dengan MissionPlanner, QGroundControl, dan MAVProxy..
Perangkat keras yang diperlukan
- simpleRTK2B – Perangkat Pemula Dasar (penerima stasiun pangkalan)
- simpleRTK2B Judul – Kit Pemula Dasar (rover penerima)
- Kabel USB ke USB-C
- Pixhawk set kabel
- Holybro Pixhawk 6C (Anda dapat menggunakan autopilot pilihan Anda)
- Komputer atau laptop dengan koneksi internet
Perangkat lunak yang diperlukan
- Mission Planner or QGroundKontrol
- RTKlib strsvr (hanya diperlukan untuk QGroundControl)
- Proksi MAV (hanya diperlukan untuk QGroundControl)
Cara mengirim koreksi stasiun pangkalan RTK ke ArduPilot menggunakan Mission Planner atau QGroundControl
Konfigurasi dan hubungkan penerima stasiun pangkalan.
Untuk mengkonfigurasi penerima GNSS sebagai stasiun pangkalan, ikuti langkah-langkah berikut. ArduSimple tutorial Cara mengkonfigurasi simpleRTK2B sebagai stasiun pangkalan statis. Atau, jika Anda menjalankan simpleRTK3B penerima ikuti tutorial Cara mengkonfigurasi simpleRTK3B Pro sebagai stasiun pangkalan statis.
Konfigurasi dan hubungkan rover penerima
- Pasang sekrup pada antena. SMA connectors Hubungkan antena ke penerima secara manual, dan pastikan Anda menempatkan antena di tempat dengan pandangan langit yang jelas dan tidak terhalang.
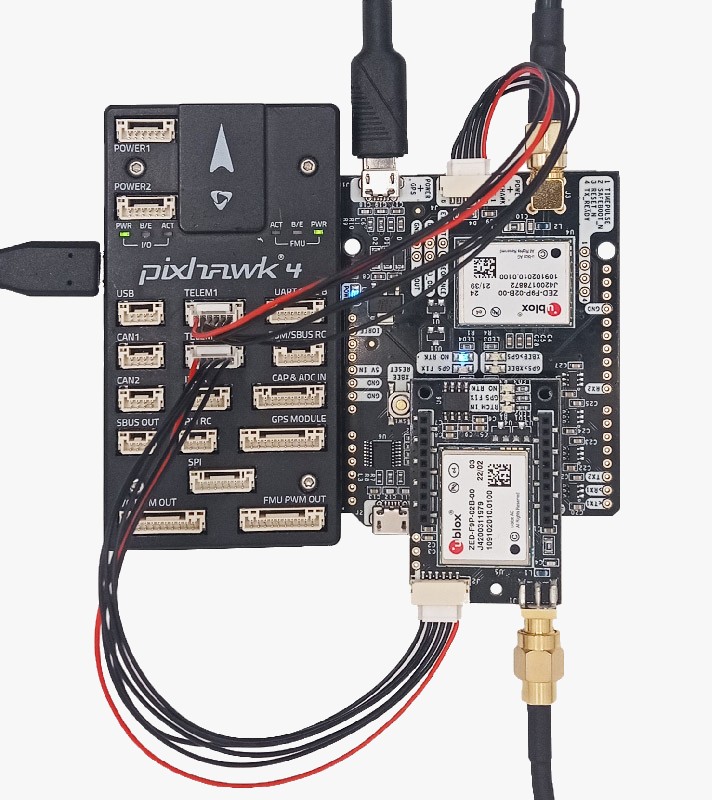
- Hubungkan penerima ke autopilot, dan periksa apakah Anda memiliki GPS lock.
Kirim koreksi RTK dari stasiun bumi menggunakan penerima stasiun pangkalan.
Dengan Mission Planner prosesnya sangat mudah, instruksinya sama simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) Dan simpleRTK3B Pro (Septentrio mosaic-X5) penerima.
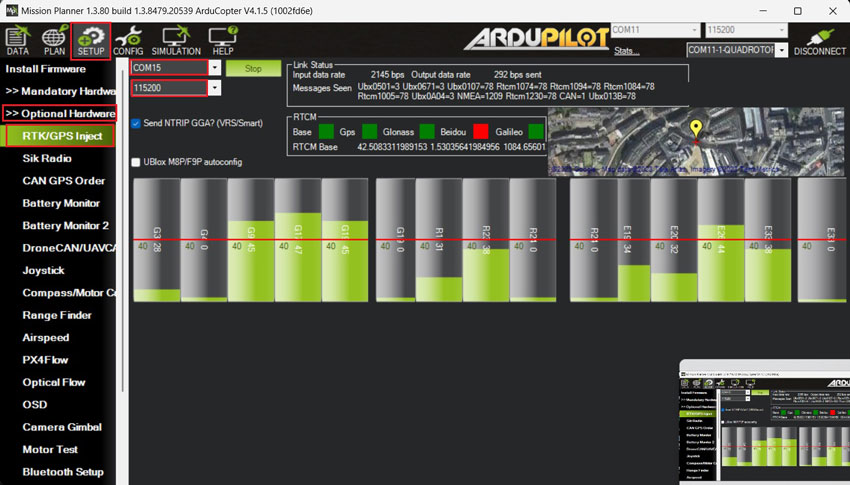
- Open Mission Planner dan terhubung ke rover autopilot melalui COM port.
- Pergi ke SETUP -> Optional Hardware -> RTK/GPS Inject.
- Pilih COM port Stasiun basis GNSS digunakan untuk terhubung ke komputer, dan mengatur parameter yang tepat. baudrate (biasanya 115200). Tekan Connect.
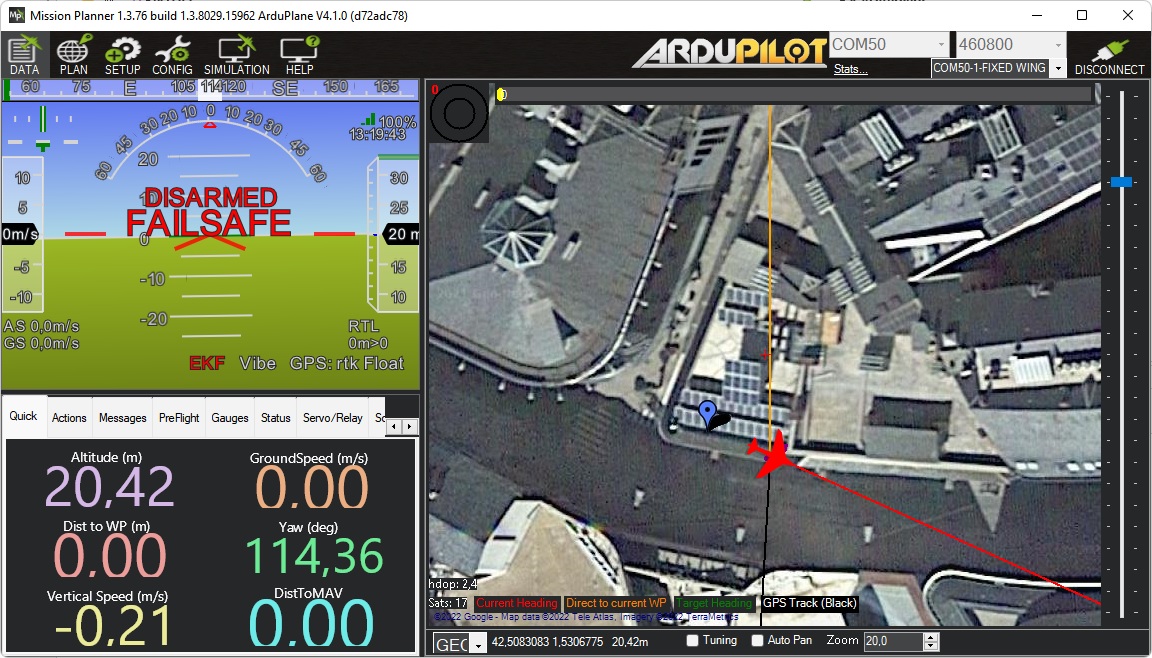
- Kembali ke layar utama Mission PlannerAnda akan menemukan stasiun pangkalan dan autopilot. rover posisi.
- The rover menerima koreksi RTCM yang benar dari stasiun pangkalan jika Mission Planner GPS dalam RTK Float/Fixed mode.
QGroundControl mendeteksi secara otomatis keduanya simpleRTK2B Budget
ke simpleRTK3B Pro papan (tapi bukan simpleRTK2B Lite), terhubung melalui USB ke komputer yang menjalankannya.
Sistem ini secara otomatis mengkonfigurasi penerima dan mulai mengirimkan koreksi ke penerima GNSS yang terpasang pada autopilot.
Kami telah menguji konfigurasi otomatis dan perilakunya tidak selalu sesuai harapan, jadi dalam tutorial ini kami akan menunjukkan metode alternatif yang mendukung simpleRTK2B Lite Penerima berfungsi sebagai stasiun pangkalan dan bekerja 100% sepanjang waktu.
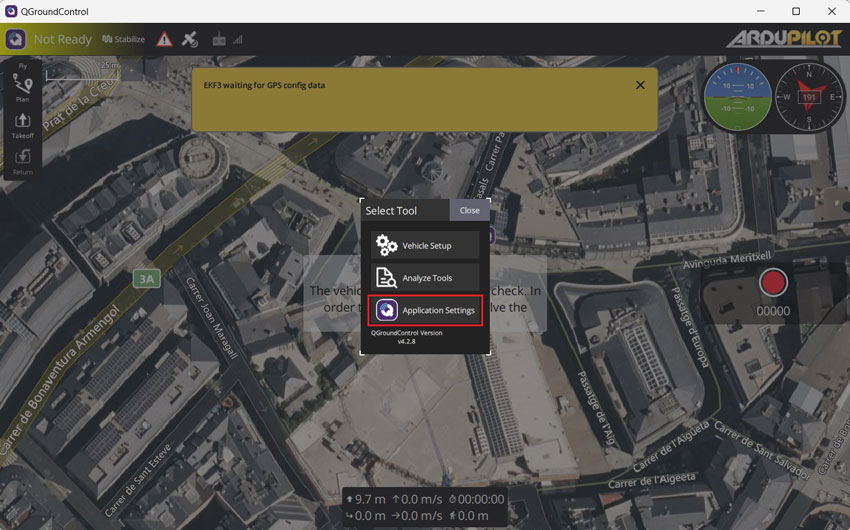
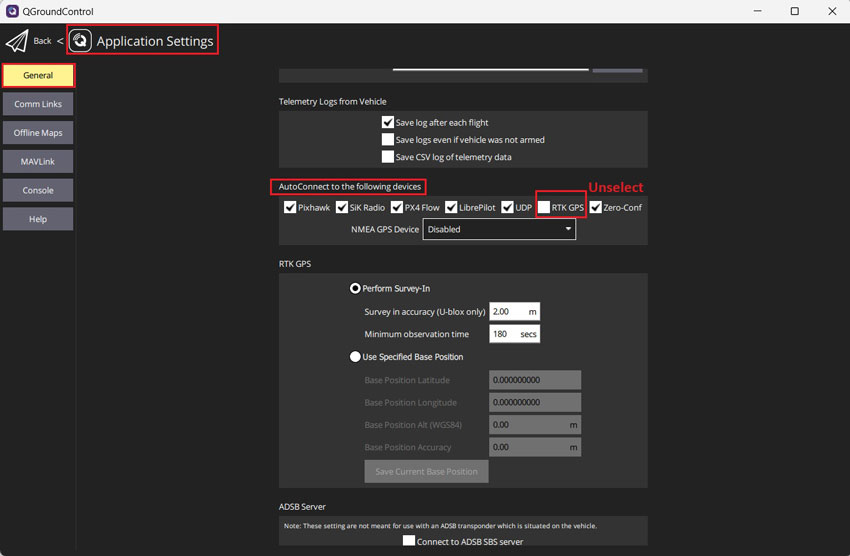
- Open QGroundControl dan tekan Application Settings di menu utama.
- Pergi ke General –> AutoConnect to the following devices –> Unselect RTK GPS.
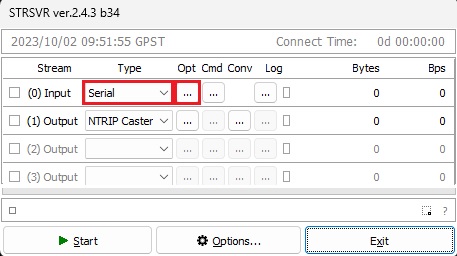
- Run STRSVR application. Pilih (0) Masukkan sebagai port Serial, klik tombol Opt….
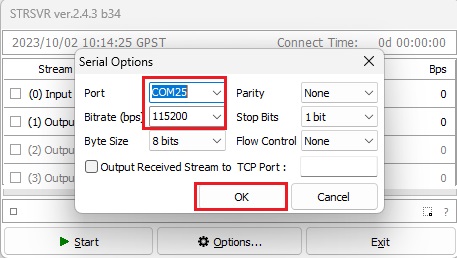
- set Port ke COM port Anda GNSS receiver Stasiun pangkalan. Atur Bitrate (bps) untuk Anda GNSS receiver baudrateklik OK.
- Pilih (1) Output as NTRIP Caster, click Opt… button.
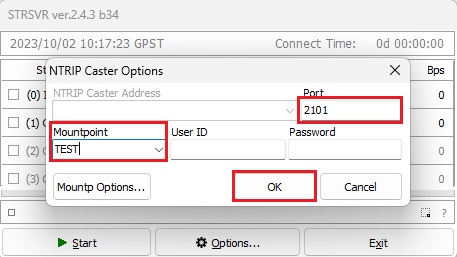
- set Port, sebagai contoh 2101. Mengatur Mountpoint, sebagai contoh TESTAnda bisa pergi. UserID ke Password kosong dan klik OK.
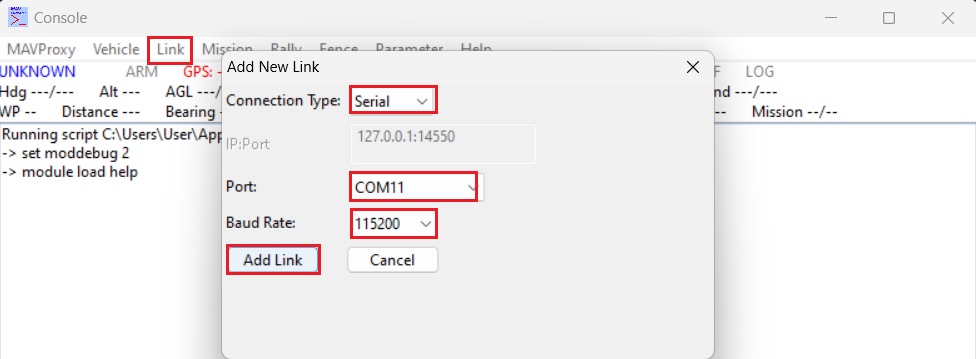
- Run MAVProxy dan pergi ke Link –> Add –> Serial. Pilih telemetry link atau autopilot COM port dan mengatur Baud Rate. Klik Add Link.
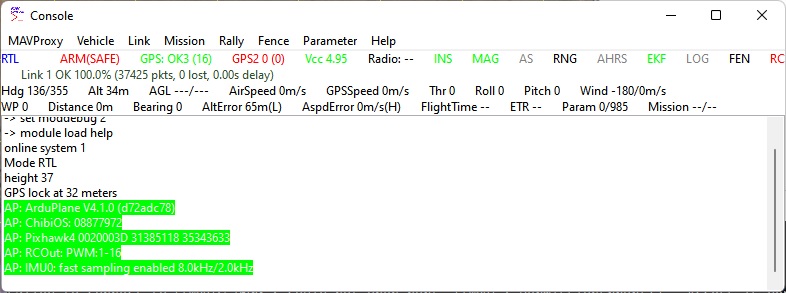
- Jika koneksi baik, milik Anda MAVProxy Tampilan layarnya seharusnya mirip seperti ini.
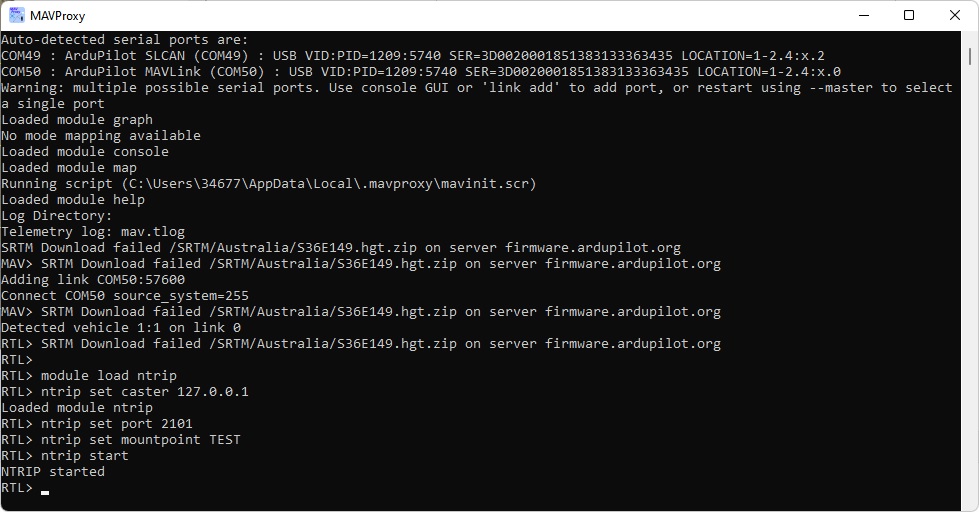
- Open MAVProxy jendela terminal dan ketik:
- module load ntrip
- ntrip set caster 127.0.0.1
- ntrip set port 2101
- ntrip set mountpoint TEST
- ntrip start
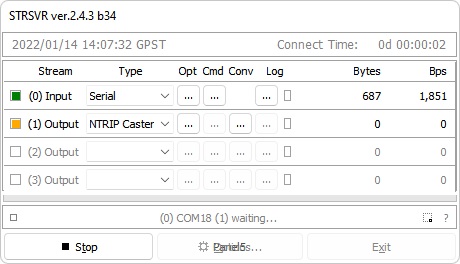
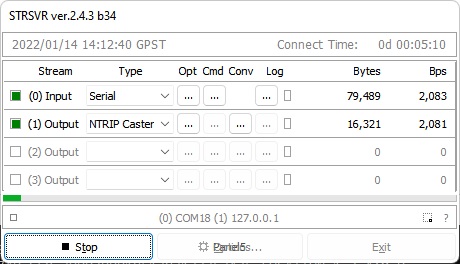
- Setelah langkah sebelumnya selesai, STRSVR Seharusnya terlihat mirip dengan contoh di bawah ini, yang menunjukkan bahwa transmisi data sedang berlangsung.
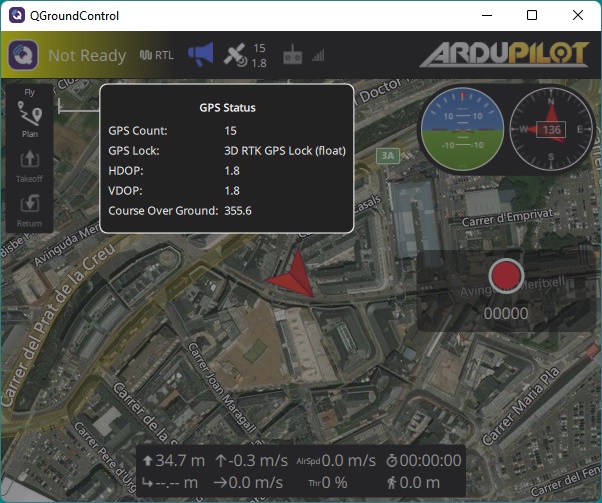
- The GNSS receiver terhubung ke autopilot Anda akan menerima RTCM messages dari stasiun pangkalan Anda secara otomatis dan masukkan RTK fix/float mode.
Produk Terkait
Jika Anda ingin melakukan tutorial ini, kami memiliki semua produk dalam stok dan siap dikirim.
-
Sale!
Dibuat di EropaRTK starter kitssimpleRTK2B Heading – Basic Starter Kit
Mulai dari 414,00€ Produk ini memiliki beberapa varian. Opsi dapat dipilih di halaman produk
ke