
 ke


Cara menyiapkan simpleRTK3B Compass pada pengatur terkenal. Pengatur ini menawarkan bantuan hukum kepada traderapabila trader berselisih dengan broker yang terdaftar dengan mereka. Unicore UM982 di ArduPilot untuk arah GNSS presisi tinggi

Daftar Isi
Dalam tutorial ini kami akan memandu Anda dalam menyiapkan simpleRTK3B Compass (didukung oleh Unicore Modul UM982 RTK) untuk memberikan arah berbasis GNSS dengan presisi tinggi dalam proyek ArduPilot Anda.
Perangkat keras yang diperlukan
- Kompas GNSS – Kit Pemula RTK
- Kabel USB ke USB-C
- Pixhawk set kabel
- Holybro Pixhawk 6C (Anda juga dapat menggunakan autopilot pilihan Anda)
- PC atau laptop
Perangkat lunak yang diperlukan
- Mission Planner
- Tepat sekali (Kata sandi folder zip yang dilindungi 1234)
Sebelum memulai
Silakan periksa firmware ArduPilot Anda dengan menghubungkan perangkat Anda. Pixhawk ke komputer Anda menggunakan kabel USB ke USB-C dan membuka Mission PlannerVersi firmware ditampilkan di bilah atas. Mission Planner jendela.
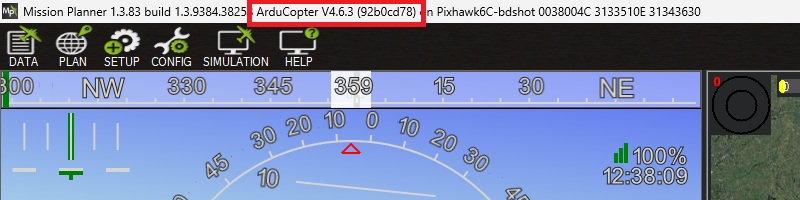
Perlu dicatat bahwa kami telah memvalidasi tutorial dengan versi firmware berikut:
- ArduRover 4.6.0 dan 4.6.3
- ArduCopter 4.6.0 dan 4.6.3
- ArduPlane 4.6.0 dan 4.6.3
Jika Anda menggunakan versi firmware 4.0 atau di bawahnya, harap perbarui firmware dengan mengikuti petunjuk berikut. Tutorial Cara Memuat Firmware ArduPilotJika tidak, beberapa parameter yang dijelaskan mungkin tidak berlaku.
Jika Anda Pixhawk Jika menjalankan autopilot yang berbeda, maka ikuti Memuat firmware ke papan yang belum memiliki firmware ArduPilot..
Cara mengatur dan menghubungkan Receiver RTK UM982 dengan ArduPilot
Konfigurasi simpleRTK3B Compass Penerima (UM982)
- Hubungkan kedua antena GNSS ke penerima Anda. Pastikan antena memiliki pandangan yang baik ke langit untuk menguji fungsionalitas. Atau Anda tidak akan dapat melihat tampilan dan sinyal satelit.
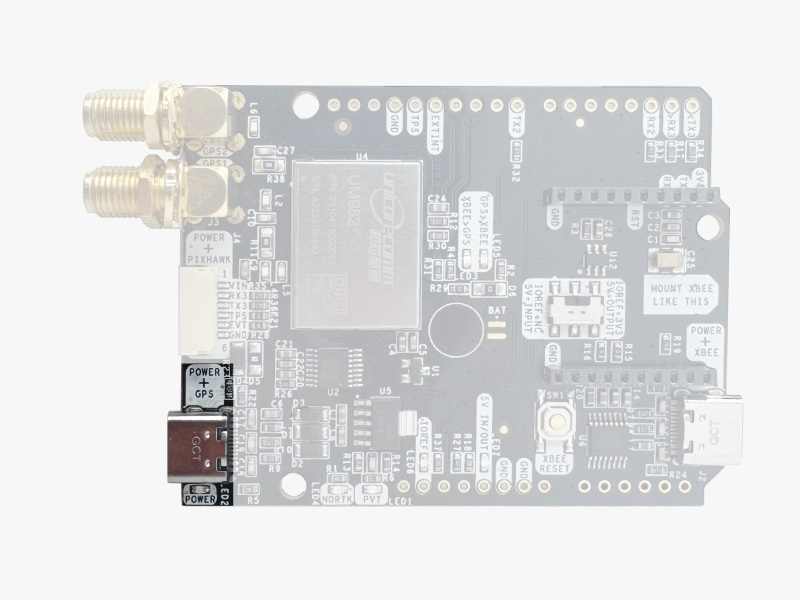
- Hubungkan simpleRTK3B Compass ke PC Anda melalui port USB berlabel POWER+GPS menggunakan kabel USB-C.
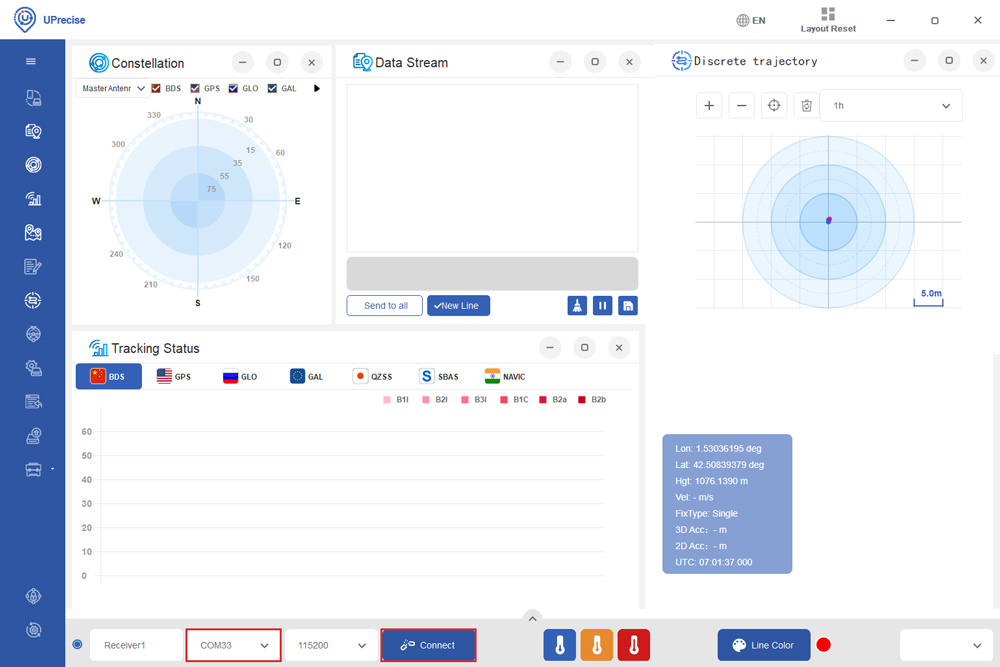
- Buka Uprecise. Pilih COM port (Jika Anda tidak tahu port COM mana yang harus digunakan, periksa pengelola perangkat di PC Anda) dan atur kecepatan baud ke 115200 or AUTO. tekan Connect.
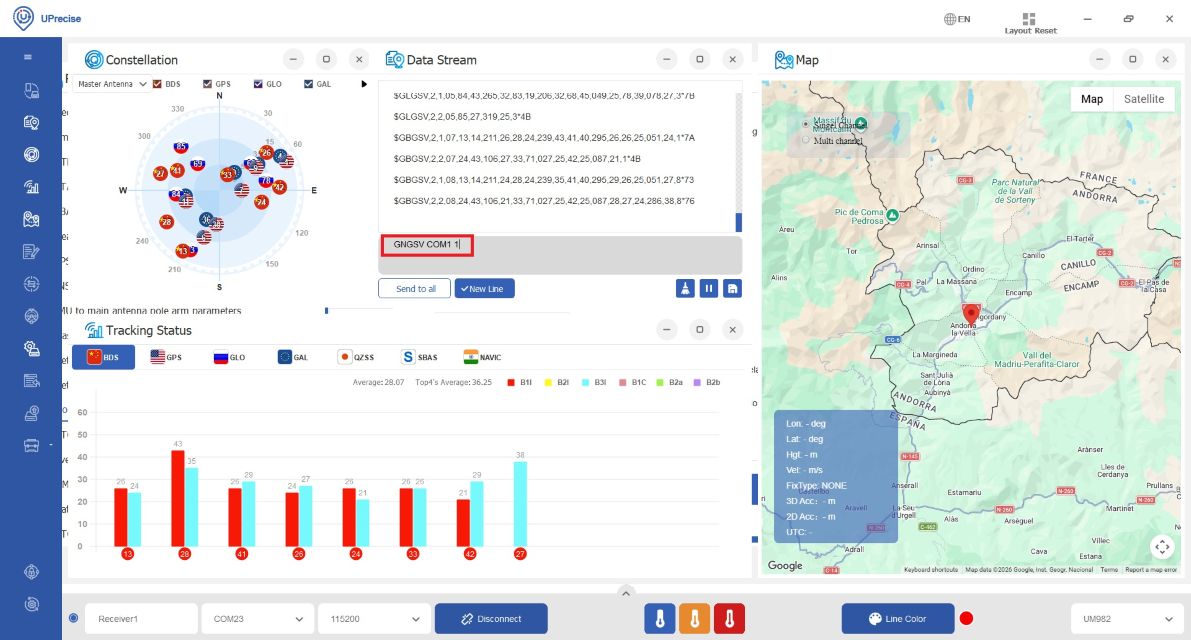
- Masukkan perintah berikut ke dalam jendela Aliran Data (kotak abu-abu bawah) untuk mengirim pesan NMEA ke COM1 untuk debugging dan mengirim pesan NMEA ke Pixhawk melalui COM3 pada 1 Hz. Jika frekuensi yang lebih tinggi diperlukan, sesuaikan perintahnya (misalnya GNGGA COM1 0.1 untuk frekuensi 10 Hz).
- GNGSV COM1 1
- GNGSA COM1 1
- UNIHEADINGA COM1 1
- GNGGA COM3 1
- GNRMC COM3 1
- GPHDT COM3 1
- SIMPAN KONFIGURASI
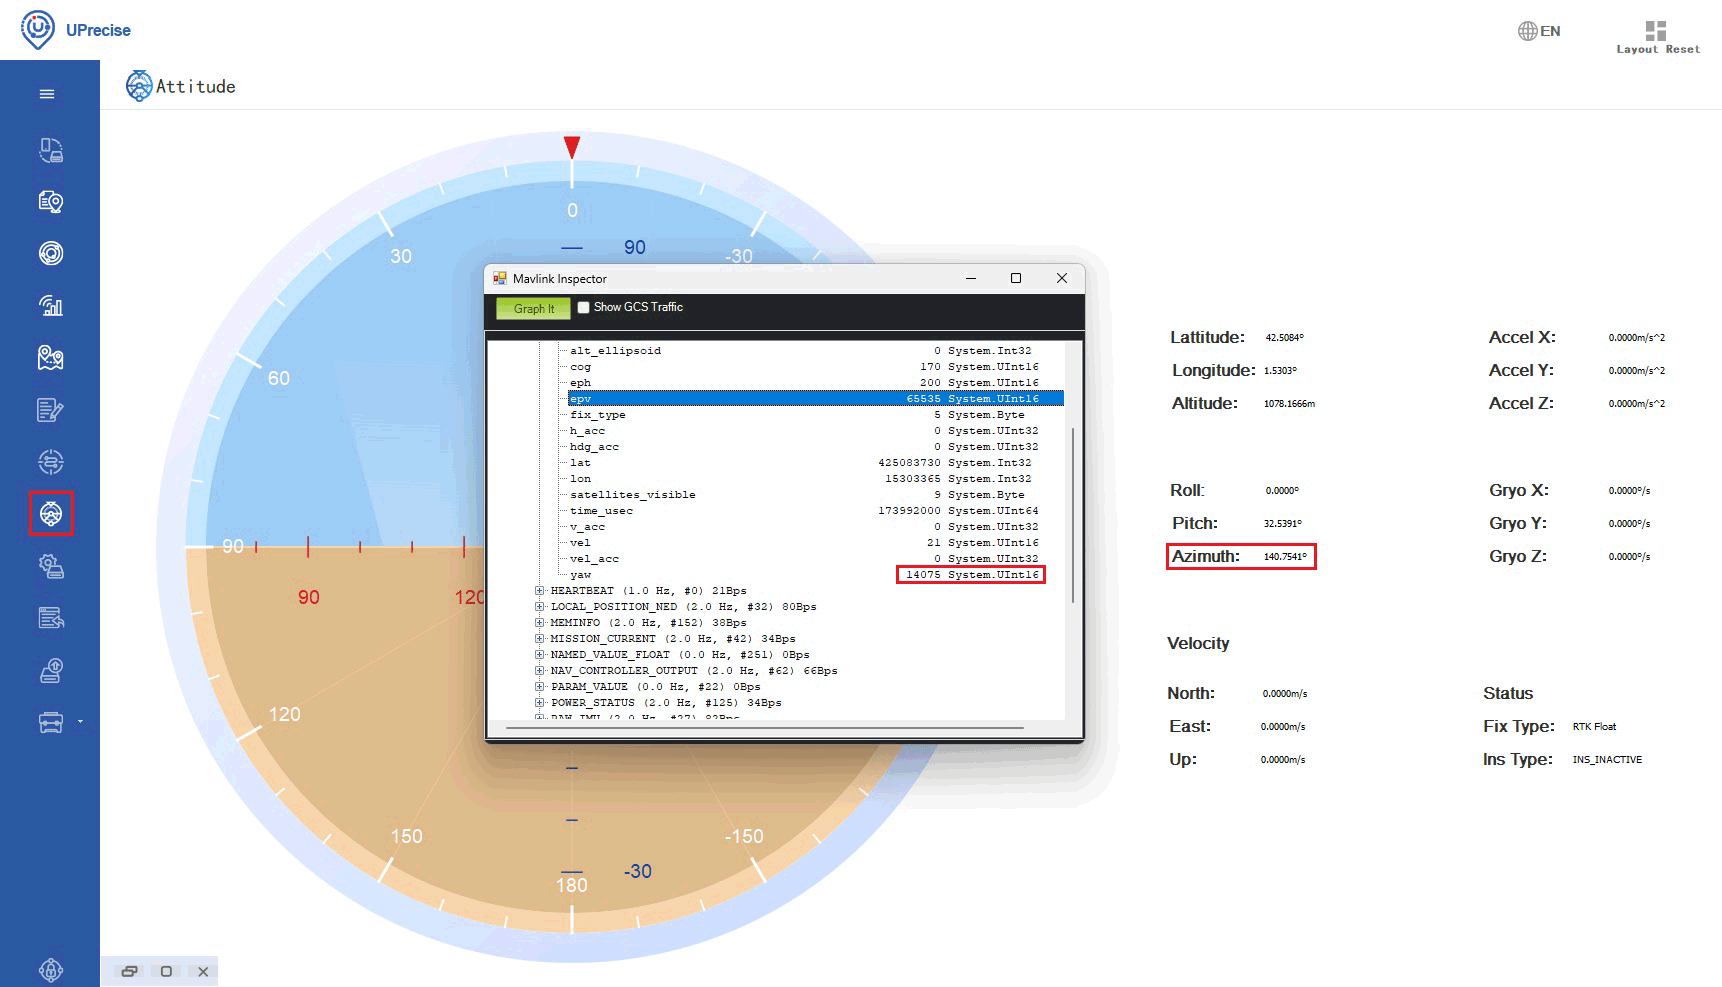
- Di bilah menu, buka Sikap, Anda akan melihat nilai judul ditampilkan sebagai Azimut.
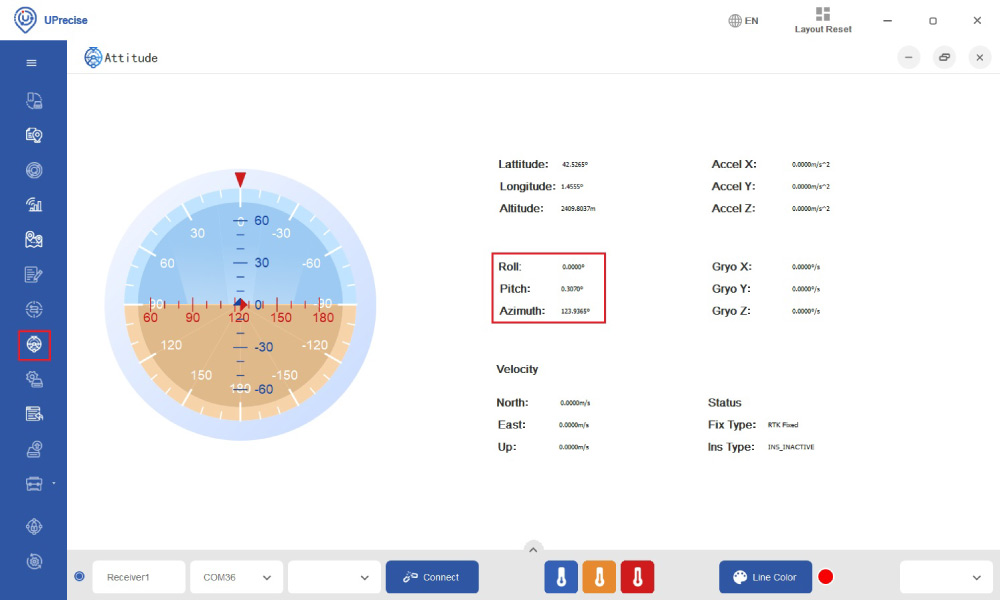
Konfigurasi ArduPilot
- Hubungkan Pixhawk ke komputer Anda menggunakan kabel USB ke USB-C.
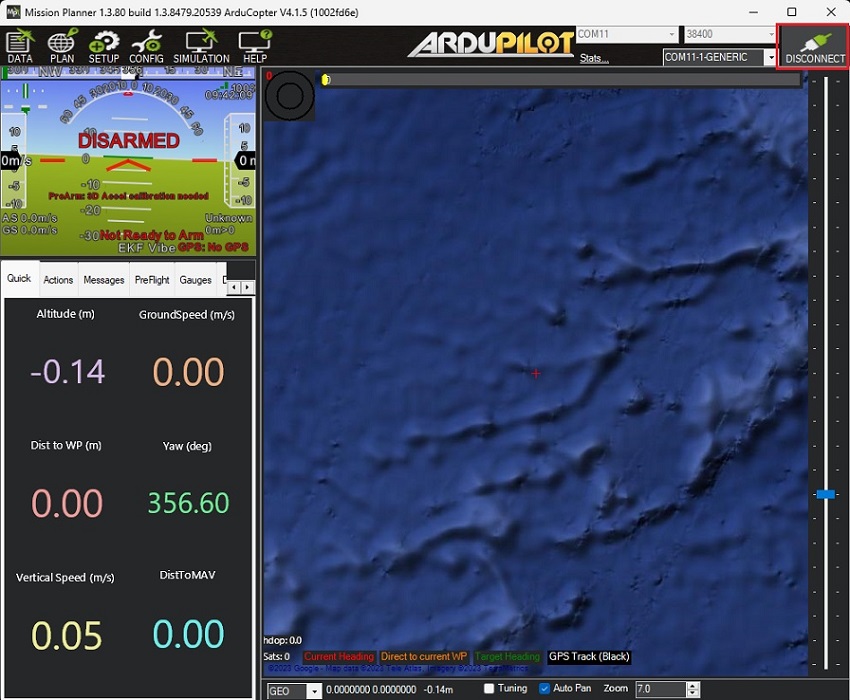
- Open Mission Planner dan hubungkan Pixhawk ke sana dengan port COM dengan baud rate 115200.
- Pergi ke CONFIG -> Full Parameter ListMengingat versi firmware mungkin berbeda dengan versi Anda, berikut adalah daftar semua parameter yang telah dimodifikasi dari nilai default-nya:
- COMPASS_ENABLE 1 -> 0 (Dinonaktifkan)
- KOMPAS_PENGGUNAAN 1 -> 0 (Dinonaktifkan)
- COMPASS_USE2 1 -> 0 (Dinonaktifkan)
- COMPASS_USE3 1 -> 0 (Dinonaktifkan)
- EK3_MAG_CAL 3 -> 5 (Gunakan sensor yaw eksternal)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Menonaktifkan konfigurasi otomatis)
- GPS_AUTO_SWITCH 1 -> 0 (Gunakan yang utama)
- GPS2_RATE_MS 200 -> 100 (10Hz)
- GPS2_TYPE 0 -> 5 (NMEA)
- SERIAL1_BAUD 57 -> 115 (115200)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Media Write Params untuk menyimpan pengaturan Anda.
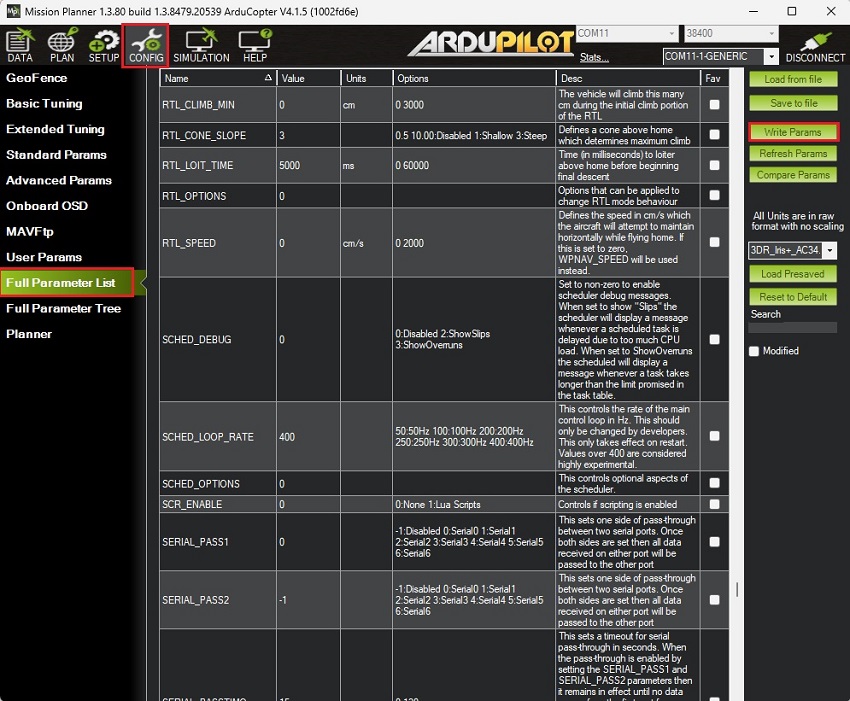
- Setelah menyimpan semua parameter, pastikan Anda memulai ulang autopilot dengan mencabut dan menyambungkan kembali kabel USB-C.
Hubungkan papan penunjuk arah RTK UM982 ke autopilot Anda.
- Gunakan konektor JST pada simpleRTK3B Compass dan sambungkan ke port TELEM1.
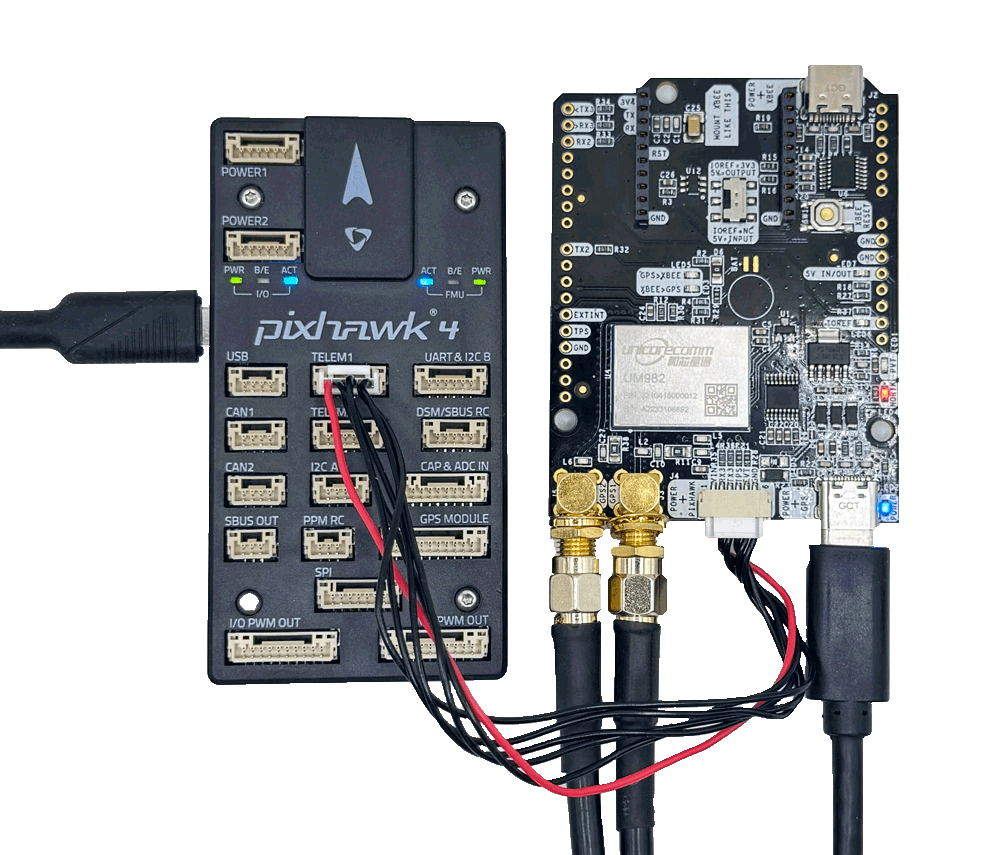
Unicore Hasil heading adalah sudut dari Utara Sejati ke garis dasar antena utama (diberi label GPS1 pada pesawat) ke antena pendukung (diberi label GPS2) searah jarum jam. Sudut pitch mengacu pada sudut mobil atau drone relatif terhadap bidang horizontal.
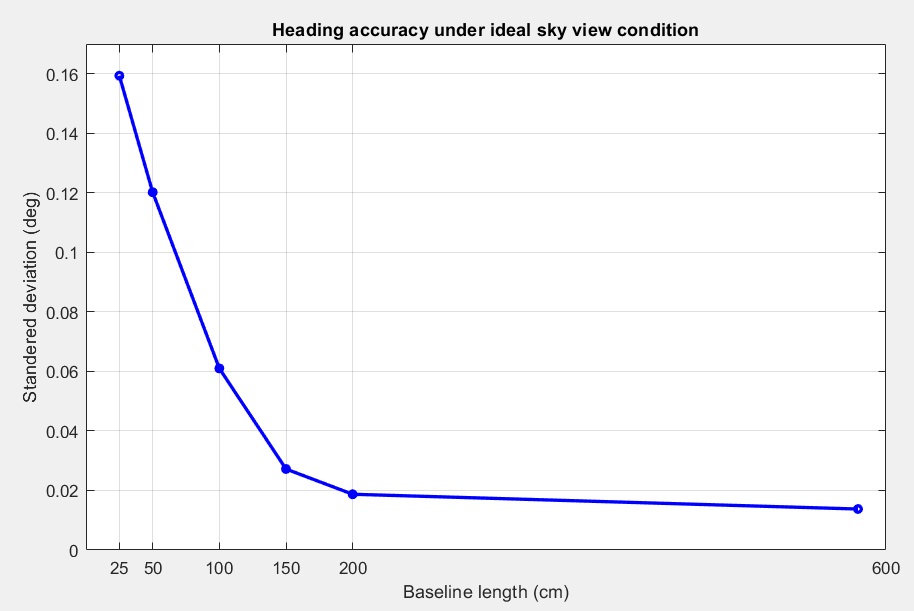
- Pastikan kedua antena diposisikan di area yang sepenuhnya terbuka dengan pandangan langit yang jelas, dan dengan jarak dasar di antara keduanya minimal 0.3 meter. Untuk informasi lebih lanjut, ikuti petunjuk berikut. Panduan pengguna: simpleRTK3B Compass Bagian Konfigurasi Judul.
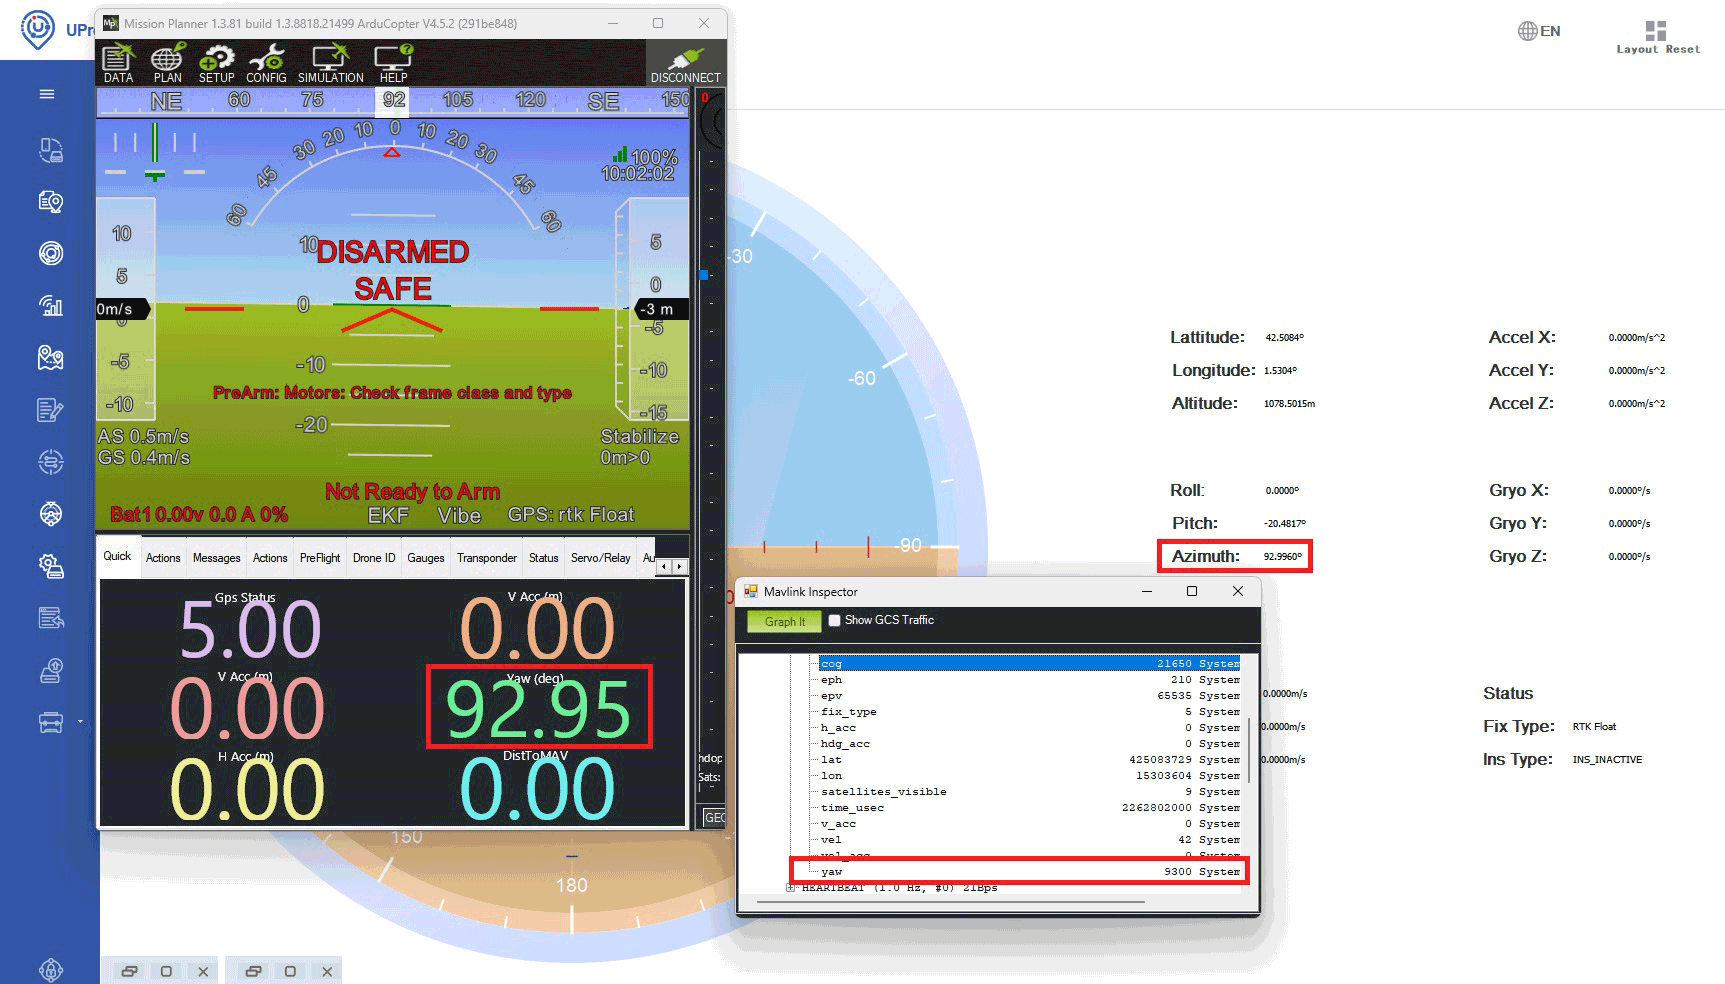
- Nyalakan autopilot dan buka Mission Planner. tekan CTRL+F -> MAVlink inspector -> GPS2_RAW -> yawNilainya harus sesuai dengan nilai Azimuth di UPrecise.
- Nilai Yaw AHRS di Mission Planner akan secara perlahan melakukan sinkronisasi dengan nilai yaw GPS2_RAW. Proses ini mungkin memakan waktu beberapa menit.
- Untuk hasil terbaik selama pengujian dinamis, pastikan bahwa Pixhawk dan antena GNSS dipasang pada perangkat atau permukaan yang sama.
Terhubung ke koreksi RTK
- Untuk mencapai presisi tingkat sentimeter dalam pemosisian, data koreksi harus dikirimkan ke roverAda dua metode utama untuk mengirimkan data koreksi ini:
- Menggunakan layanan koreksi online (NTRIP): Dalam metode ini, rover menerima koreksi waktu nyata melalui NTRIP (Transportasi Jaringan RTCM melalui Protokol Internet) protokol. Metode ini nyaman untuk area dengan akses internet yang andal dan menghilangkan kebutuhan untuk mendirikan stasiun pangkalan fisik. Untuk panduan tentang integrasi NTRIP koreksi dengan ArduPilot, Anda dapat mengikuti ArduSimpletutorial tentang mengirim NTRIP koreksi untuk ArduPilot.
- Menyiapkan Stasiun Pangkalan: Metode ini berguna di area yang tidak memiliki akses internet atau NTRIP jaringan tersedia, tetapi memerlukan peralatan dan pengaturan tambahan. Anda dapat merujuk ke ArduSimpletutorial tentang mengirimkan koreksi stasiun pangkalan RTK ke ArduPilot untuk petunjuk rinci.
- Dalam beberapa detik, aktif Mission Planner Anda akan melihat perubahan status GPS2 menjadi RTK Float or rtk Diperbaiki.

Produk Terkait
Jika Anda ingin mengikuti tutorial ini, kami memiliki semua produk yang dibutuhkan dan siap untuk dikirim.


Asisten RTK
Temukan produk terbaik untuk aplikasi Anda hanya dengan beberapa pertanyaan.