Cara mengkonfigurasi triple-band Septentrio Penerima GNSS dan sambungkan ke ArduPilot
Daftar Isi
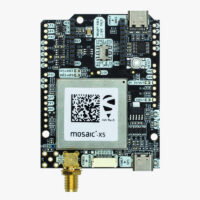
Dalam tutorial ini kami akan memandu Anda melalui langkah-langkah cara menghubungkan simpleRTK3B Pro penerima didukung oleh Septentrio Mosaic-X5 ke ArduPilot.
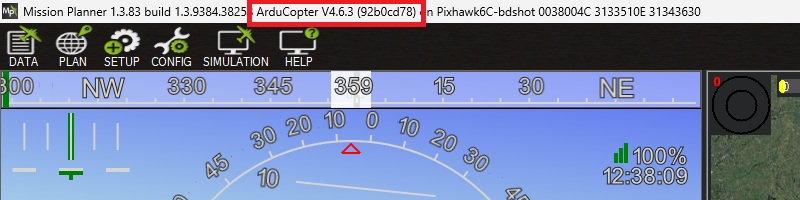
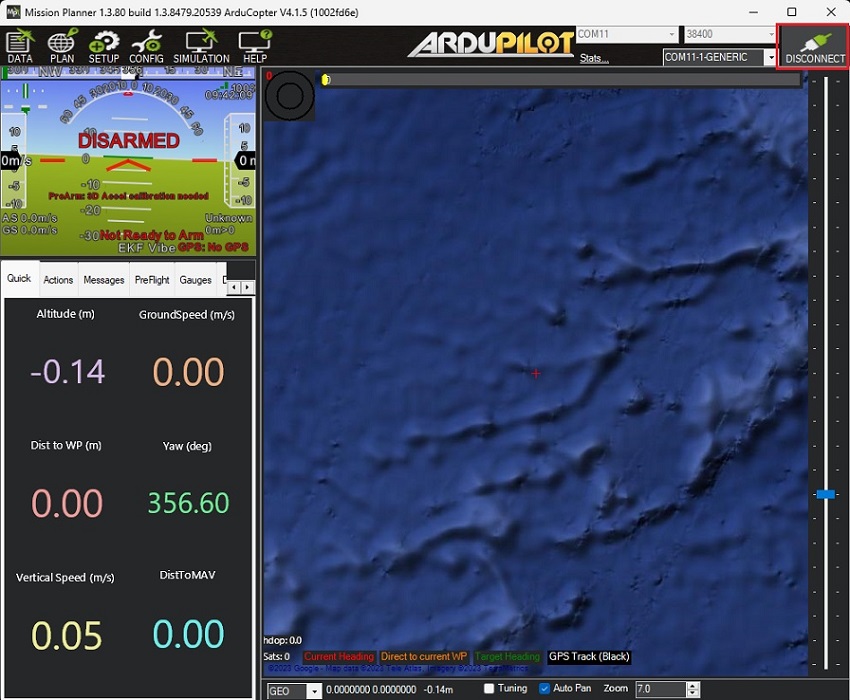
Silakan periksa firmware ArduPilot Anda dengan menghubungkan perangkat Anda. Pixhawk ke komputer Anda menggunakan kabel USB ke USB-C dan membuka Mission PlannerVersi firmware ditampilkan di bilah atas. Mission Planner jendela.
Perlu dicatat bahwa kami telah memvalidasi tutorial dengan versi firmware berikut:
ArduRover 4.6.0 dan 4.6.3
ArduCopter 4.6.0 dan 4.6.3
ArduPlane 4.6.0 dan 4.6.3
Jika Anda menggunakan versi firmware 4.0 atau di bawahnya, harap perbarui firmware dengan mengikuti petunjuk berikut. Tutorial Cara Memuat Firmware ArduPilotJika tidak, beberapa parameter yang dijelaskan mungkin tidak berlaku.
Cara terhubung simpleRTK3B Pro Penerima RTK ke ArduPilot?
Konfigurasi simpleRTK3B Pro penerima RTK
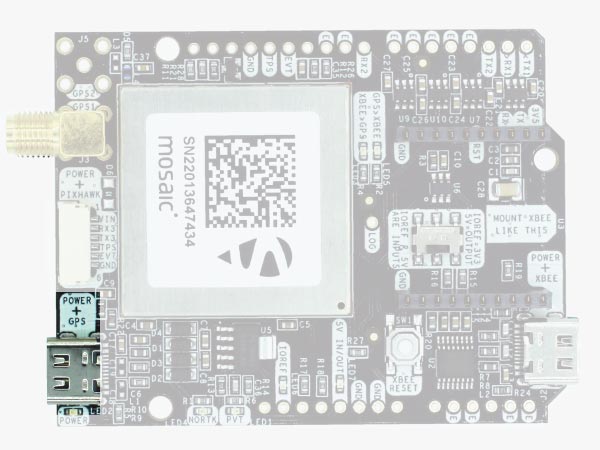
Hubungkan simpleRTK3B Pro ke PC Anda melalui port USB berlabel POWER+GPS menggunakan kabel USB-C.
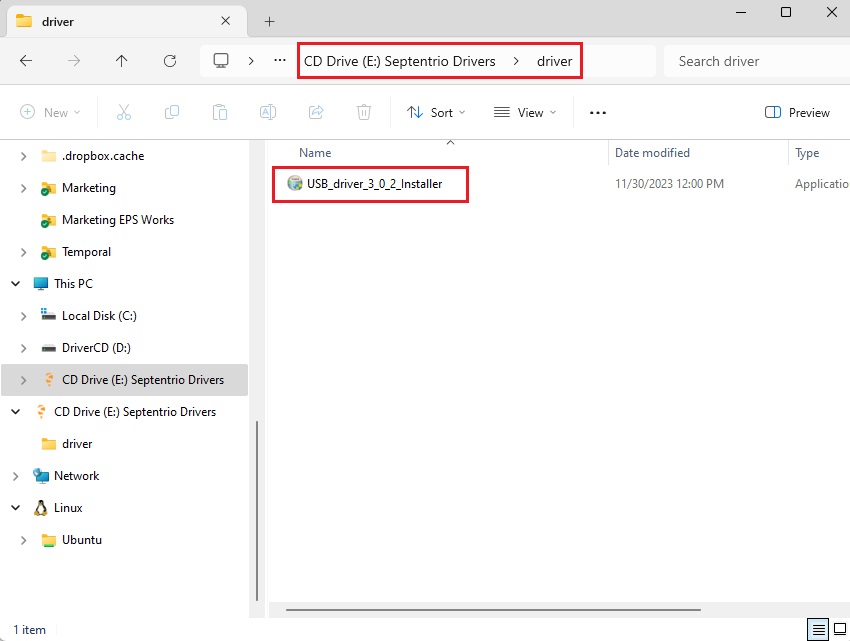
Saat Anda menghubungkan produk ini ke PC untuk pertama kalinya, PC mungkin tidak mengenalinya. Anda hanya akan melihat Hard Disk baru di komputer Anda. Buka dan instal Septentrio driver. Setelah instalasi, lepaskan dan sambungkan kembali, PC Anda akan mengenali receiver. Ini hanya perlu dilakukan sekali.
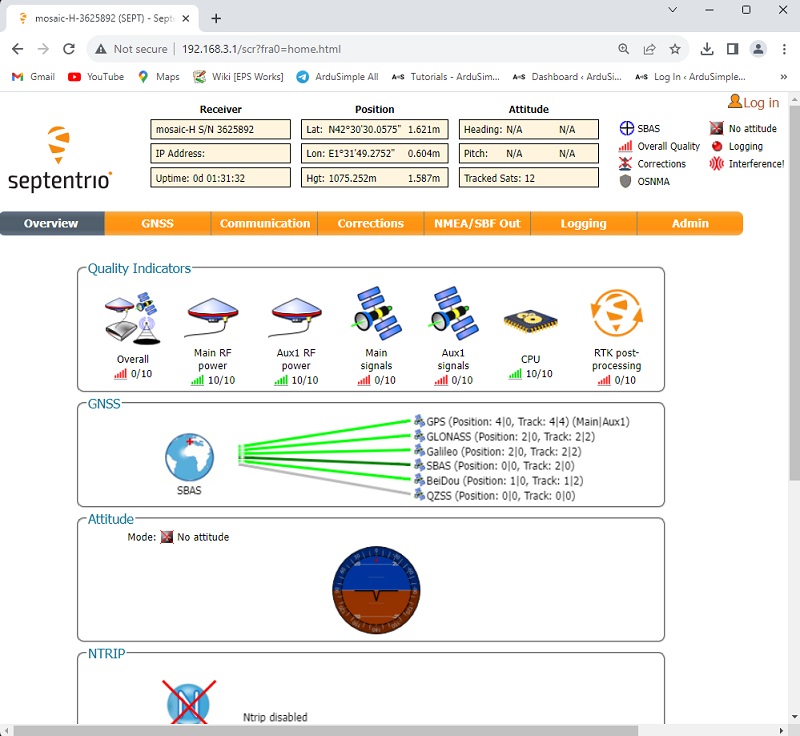
Buka browser dan ketik 192.168.3.1 untuk membuka Septentrio antarmuka web.
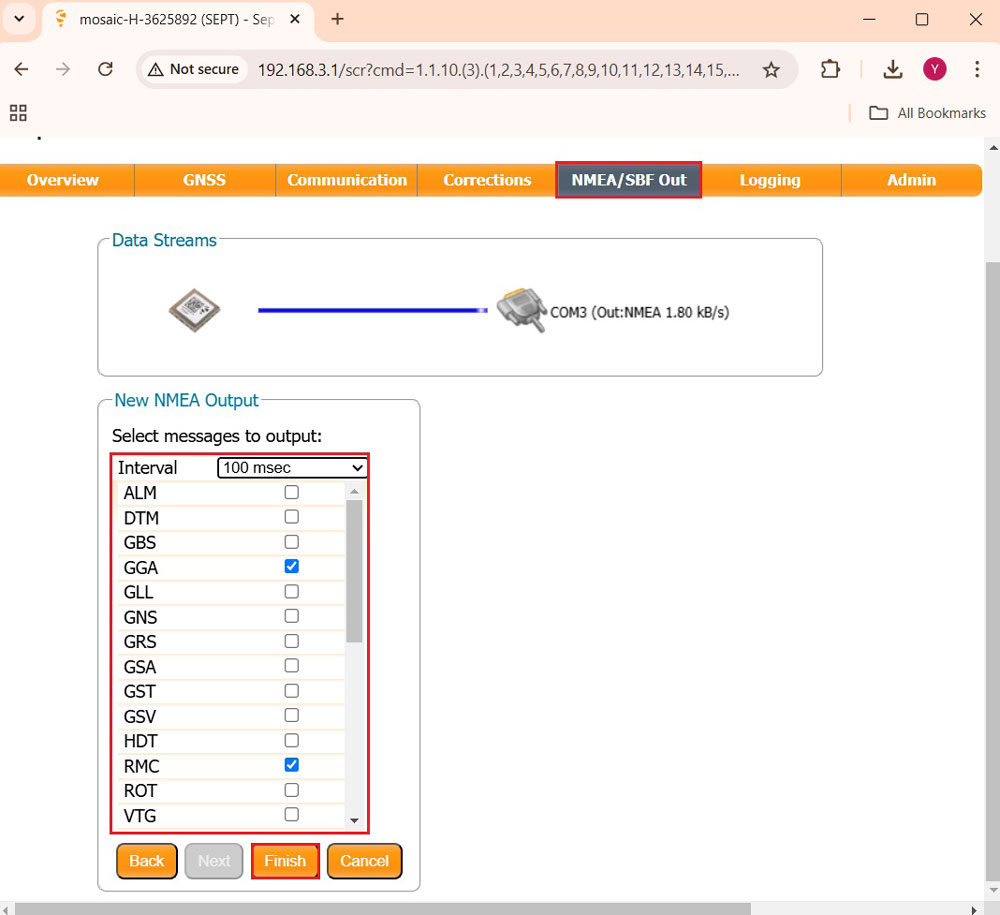
Di bilah menu, buka NMEA/SBC Out–>New NMEA stream–>Serial port (Next)–>COM3 (Next)–>Interval (100msec), pilih GGA, RMC. Klik Finish.
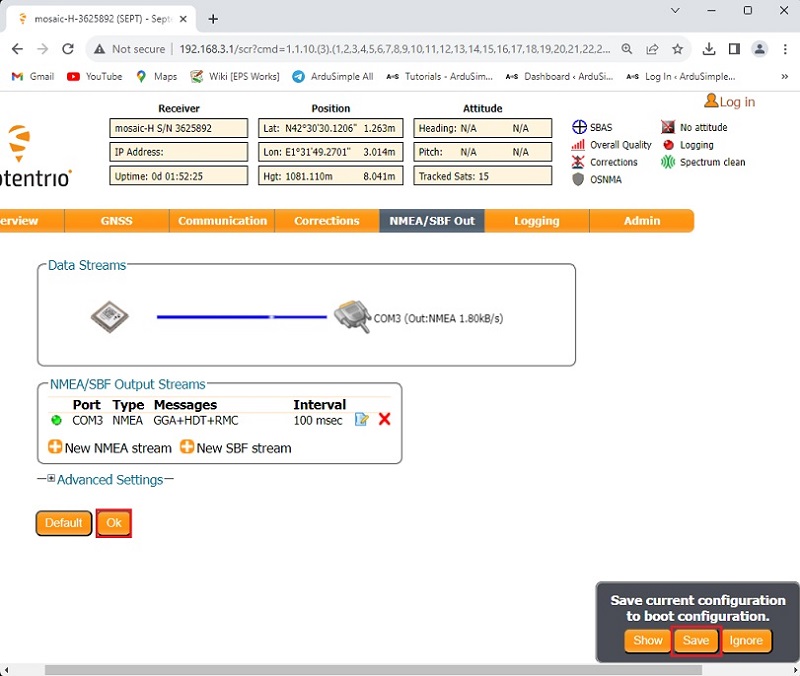
Klik Ok. Di pojok kanan bawah browser Anda, jendela pop-up akan muncul. Klik Save konfigurasi.
Hubungkan antena GNSS ke penerima. Pastikan antena memiliki pandangan langit yang baik.
Konfigurasi ArduPilot
Hubungkan Pixhawk ke komputer Anda menggunakan kabel USB ke USB-C.
Open Mission Planner dan hubungkan Pixhawk ke sana dengan port COM.
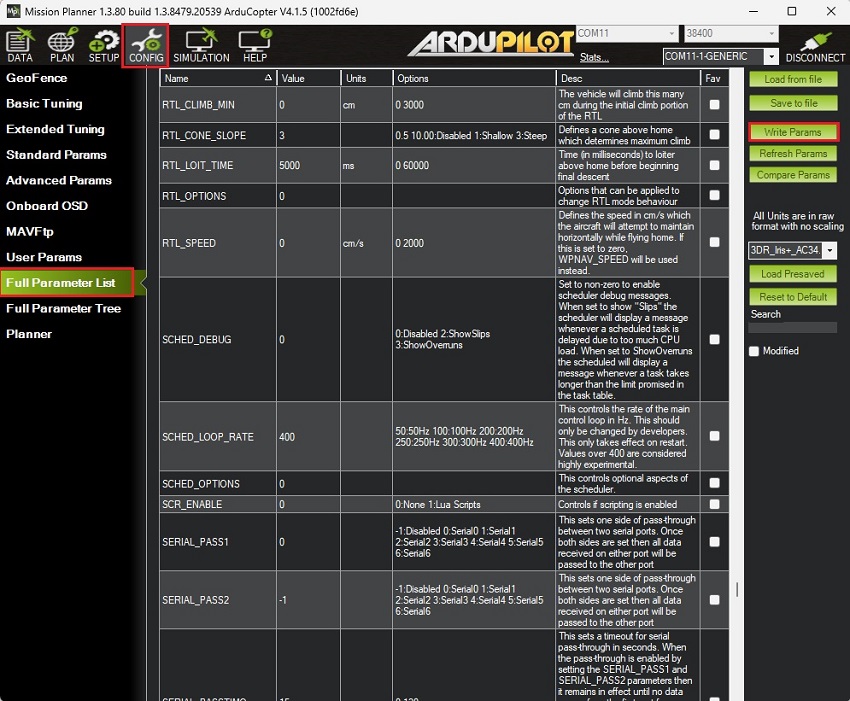
Pergi ke CONFIG -> Full Parameter ListKarena versi firmware yang Anda gunakan mungkin berbeda, berikut adalah daftar semua parameter yang telah diubah dari nilai default-nya:
Setelah menyimpan semua parameter, pastikan untuk mematikan dan menghidupkan kembali autopilot Anda dengan mencabut dan menyambungkan kembali kabel USB.
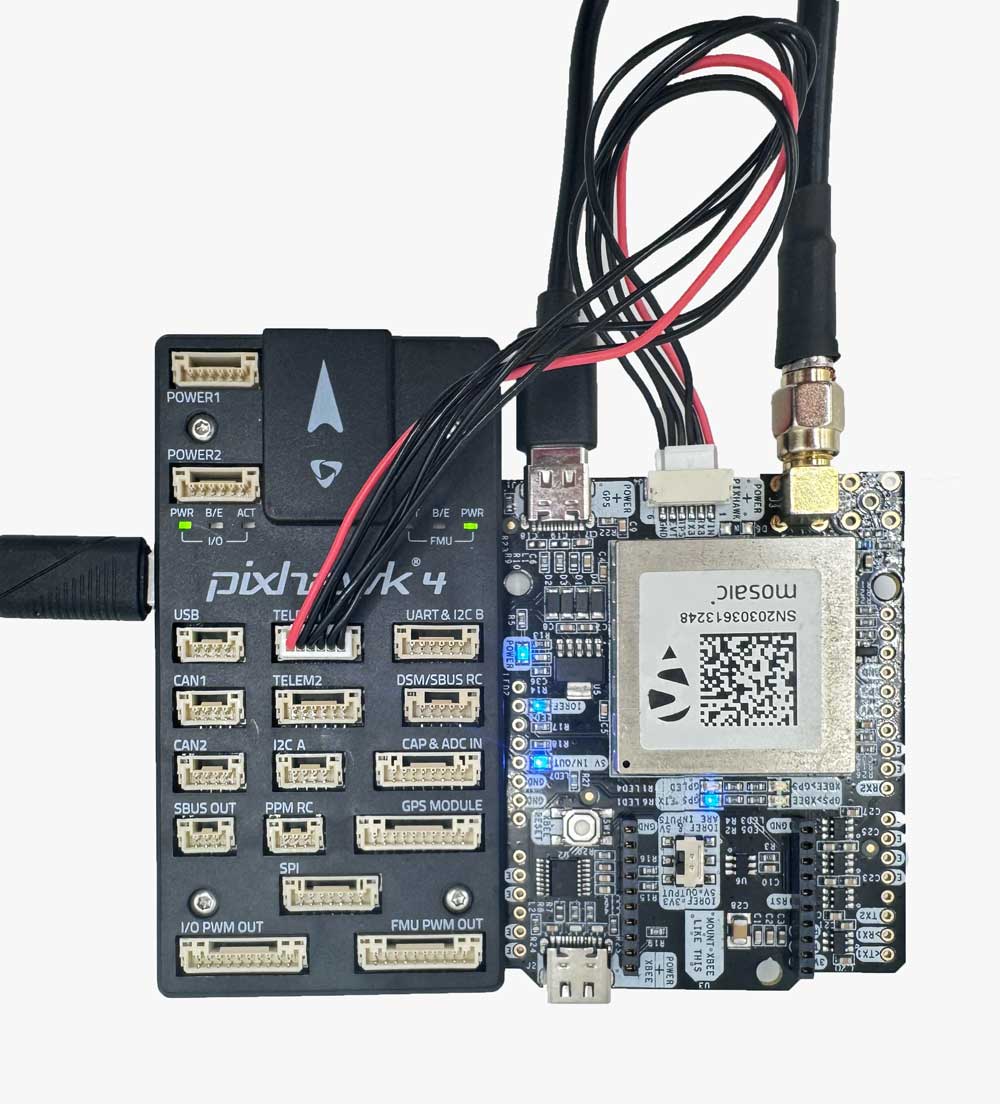
Hubungkan perangkat GNSS/RTK ke ArduPilot Anda.
Gunakan konektor JST pada simpleRTK3B Pro dan sambungkan ke port TELEM1.
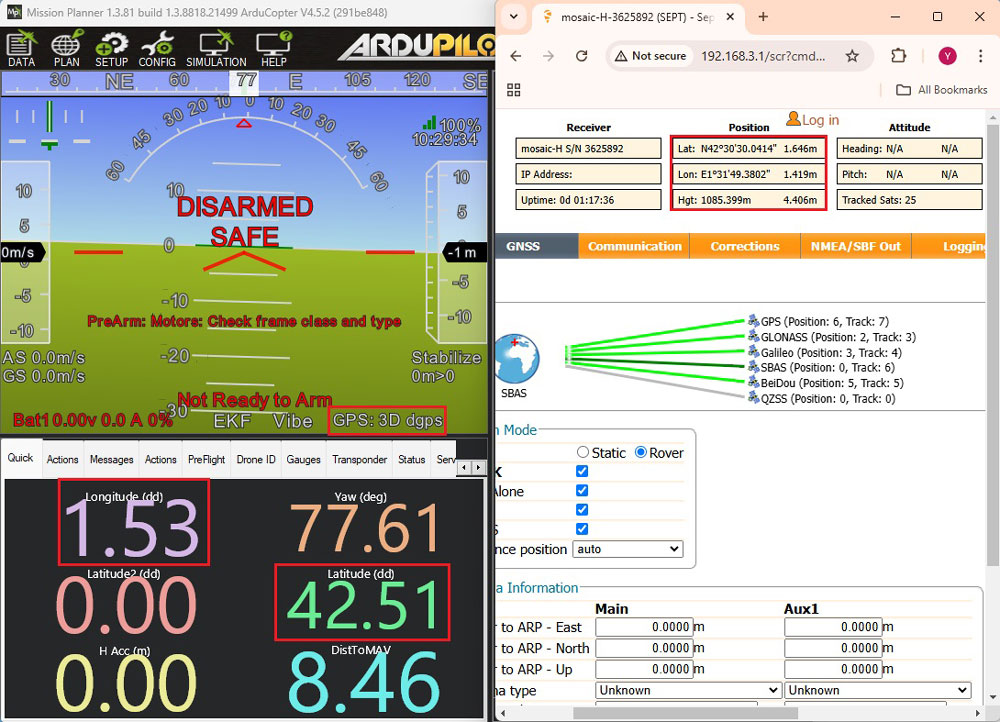
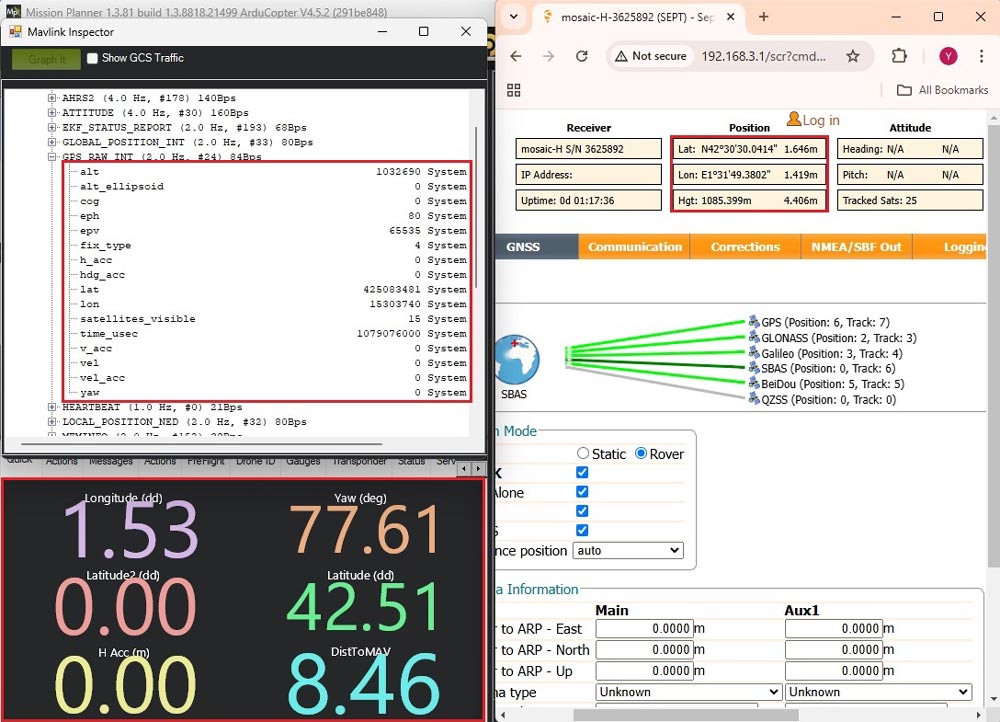
Nyalakan dan sambungkan autopilot, lalu buka... tab status dan memeriksa lat ke lng parameter. Anda akan menemukan bahwa Jenis perbaikan GPS ke koordinat cocok dengan yang ada di Septentrio antarmuka web. Perhatikan bahwa koordinat pada Mission Planner berada di Derajat Desimal (DD) sementara koordinat pada Septentrio antarmuka web ada di Derajat/Menit/Detik (DMS), oleh karena itu terjadilah perbedaan tersebut.
Untuk konfirmasi lebih lanjut, silakan kunjungi CTRL+F -> MAVlink inspector -> GPS2_RAWKoordinat tersebut harus sesuai dengan Septentrio antarmuka web.
Terhubung ke koreksi RTK
Untuk mencapai presisi tingkat sentimeter dalam pemosisian, data koreksi harus dikirimkan ke roverAda dua metode utama untuk mengirimkan data koreksi ini:
Menggunakan layanan koreksi online (NTRIP): Dalam metode ini, rover menerima koreksi waktu nyata melalui NTRIP (Networked Transport of RTCM via Internet Protocol). Metode ini nyaman untuk daerah dengan akses internet yang andal dan menghilangkan kebutuhan untuk menyiapkan stasiun pangkalan fisik.Untuk panduan tentang mengintegrasikan NTRIP koreksi dengan ArduPilot, Anda dapat mengikuti ArduSimpletutorial tentang mengirim NTRIP koreksi untuk ArduPilot.
Menyiapkan Stasiun Pangkalan: Metode ini berguna di area yang tidak memiliki akses internet atau NTRIP jaringan tersedia, tetapi memerlukan peralatan dan pengaturan tambahan. Anda dapat merujuk ke ArduSimpletutorial tentang mengirimkan koreksi stasiun pangkalan RTK ke ArduPilot untuk petunjuk rinci.
Dalam beberapa detik, aktif Mission Planner Anda akan melihat perubahan status GPS2 menjadi RTK Float or rtk Diperbaiki.
Sekarang Anda dapat menikmati proyek ArduPilot Anda dengan penerima RTK presisi tinggi Anda!
Produk Terkait
Jika Anda ingin melakukan tutorial ini, kami memiliki semua produk dalam stok dan siap dikirim.
Ingin mempelajari lebih lanjut tentang GPS dan RTK?
Jika Anda sedang sibuk saat ini, teknisi kami dapat mengirimkan 3 email singkat yang menjelaskan semua yang perlu Anda ketahui untuk memulai proyek Anda.

 Cables

 ke
 Cara mendapatkan penawaran harga