
 ke


Cara mengkonfigurasi simpleRTK2B – Perangkat Pemula Dasar (ZED-F9P modul) dan sambungkan ke Ardupilot untuk mendapatkan lokasi GPS akurat sentimeter

Daftar Isi
Kami telah membuat tutorial ini untuk pengaturan dasar ketika Anda perlu menghubungkan receiver RTK Anda yang didukung oleh ZED-F9P modul untuk ArduPilotKami akan memandu Anda melalui langkah-langkah yang diperlukan untuk mengkonfigurasi receiver Anda, memastikan komunikasi yang tepat antara perangkat, dan menghubungkannya. RTK corrections untuk memberikan akurasi tingkat sentimeter untuk Anda ArduPilot proyek.
Perangkat keras yang diperlukan
- simpleRTK2B – Perangkat Pemula Dasar
- Kabel USB ke USB-C
- Pixhawk set kabel
- Holybro Pixhawk 6C (Anda juga dapat menggunakan autopilot pilihan Anda)
- PC atau laptop
Perangkat lunak yang diperlukan
- Mission Planner
- u-center (untuk M8, M9, F9)
Sebelum memulai
Silakan periksa ArduPilot firmware dengan menghubungkan Pixhawk ke komputer Anda menggunakan kabel USB ke USB-C dan membuka Mission Planner. itu firmware version ditampilkan di bilah atas Mission Planner jendela.
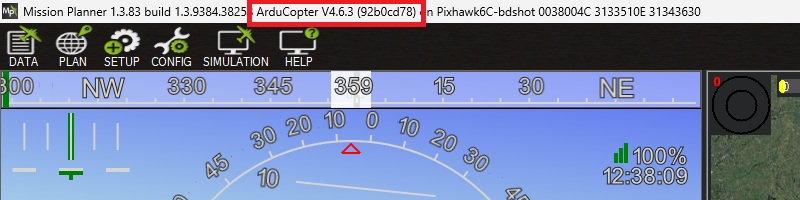
Perlu dicatat bahwa kami telah memvalidasi tutorial dengan versi firmware berikut:
- ArduRover 4.6.0 and 4.6.3
- ArduCopter 4.6.0 and 4.6.3
- ArduPlane 4.6.0 and 4.6.3
Cara terhubung ZED-F9P Papan sirkuit dengan ArduPilot?
Konfigurasi simpleRTK2B penerima
- Hubungkan receiver ke PC Anda melalui port USB berlabel POWER+GPS dengan kabel USB-C.

- Open u-center dan sambungkan receiver Anda melalui COM port.
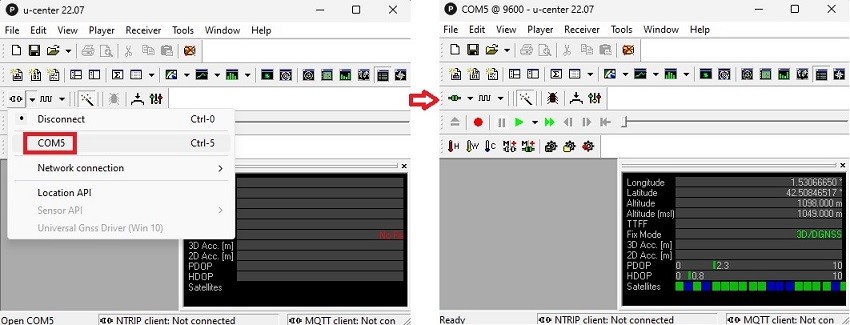
- Pastikan penerima RTK Anda memiliki Firmware 1.13Jika Anda memerlukan panduan untuk memeriksa versi firmware receiver Anda atau memperbaruinya, silakan kunjungi halaman kami. halaman file konfigurasi untuk instruksi detail. Frekuensi maksimum dari Firmware 1.32 untuk Anda ZED-F9P penerima adalah 7HzOleh karena itu, kami merekomendasikan penggunaan 1.13 Firmware untuk 10Hz tingkat pembaruan dalam tutorial ini.
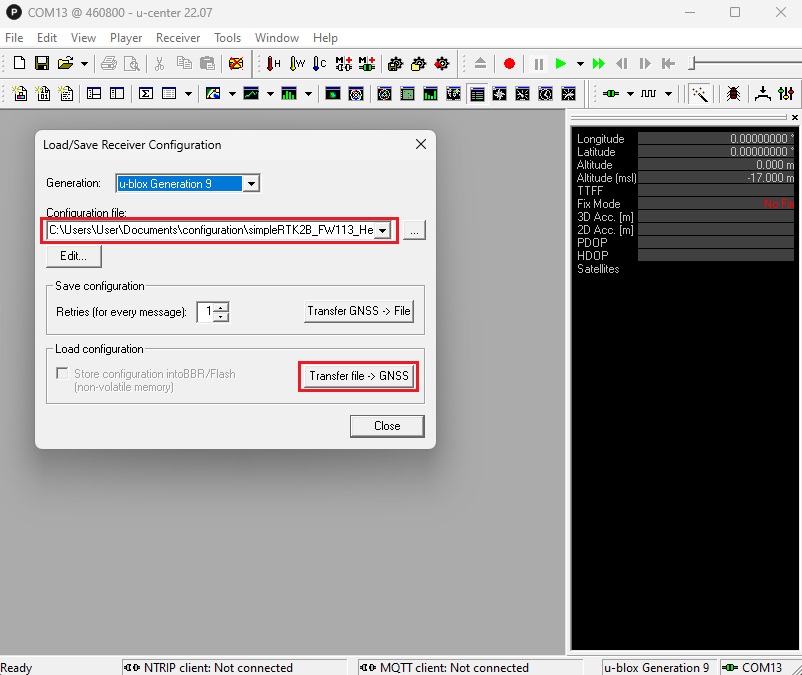
- Pergi ke Tools -> Receiver Configuration. Pilih file konfigurasi simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (klik kanan dan pilih) save link as) yang telah kami siapkan untuk Anda. File konfigurasi ini akan mengatur receiver Anda ke kecepatan output sebesar 10Hz dan untuk mengirimkan UBX-PVT pesan ke autopilot.
- Klik Transfer file –> GNSS untuk mentransfer file konfigurasi ke penerima Anda.
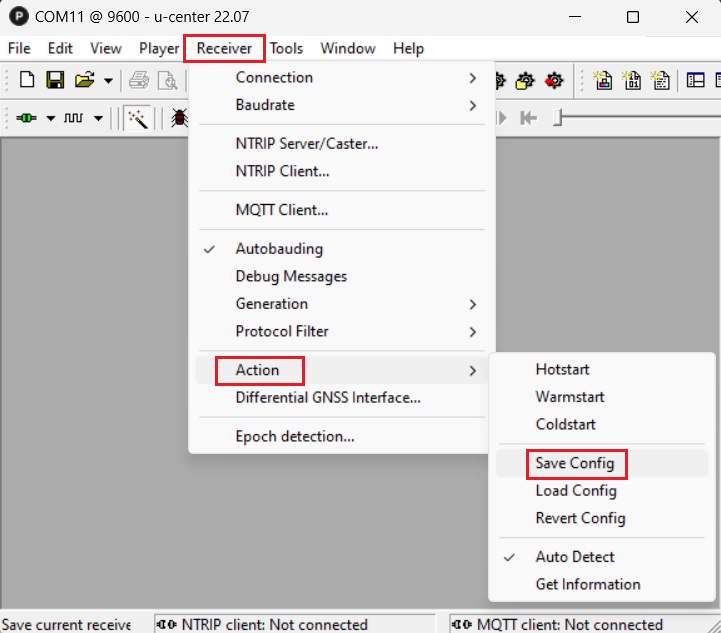
- Di bilah menu, buka Receiver –> Action –> Save Config untuk menyimpan konfigurasi Anda.
Konfigurasi ArduPilot
- Hubungkan Pixhawk ke komputer Anda menggunakan kabel USB ke USB-C.
- Pastikan Anda sudah menyelesaikan pengaturan awal autopilot Anda. Anda dapat memeriksa panduan pengguna of ArduPilot untuk melihat cara melakukannya.
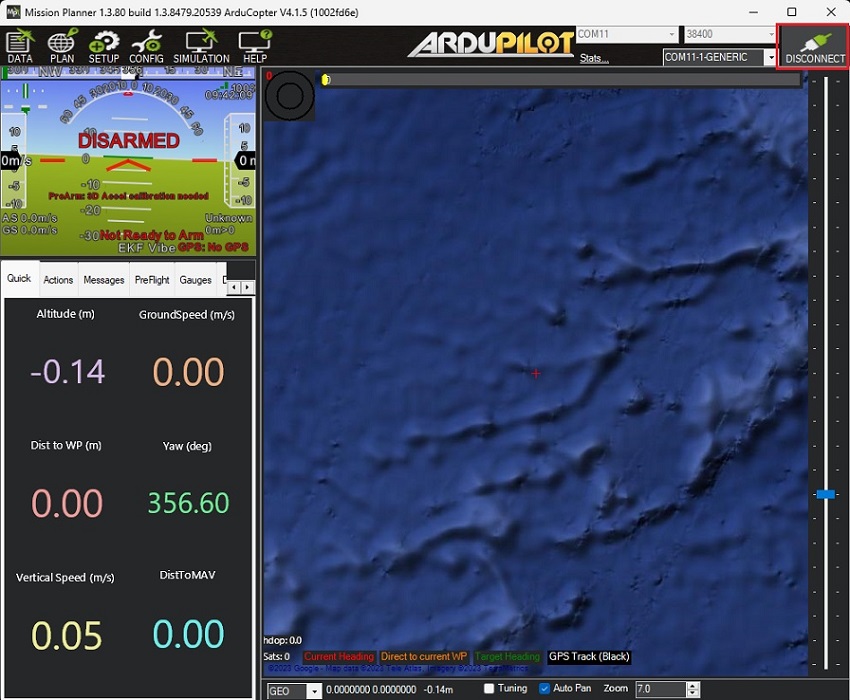
- Open Mission Planner dan hubungkan Pixhawk untuk itu dengan COM port.
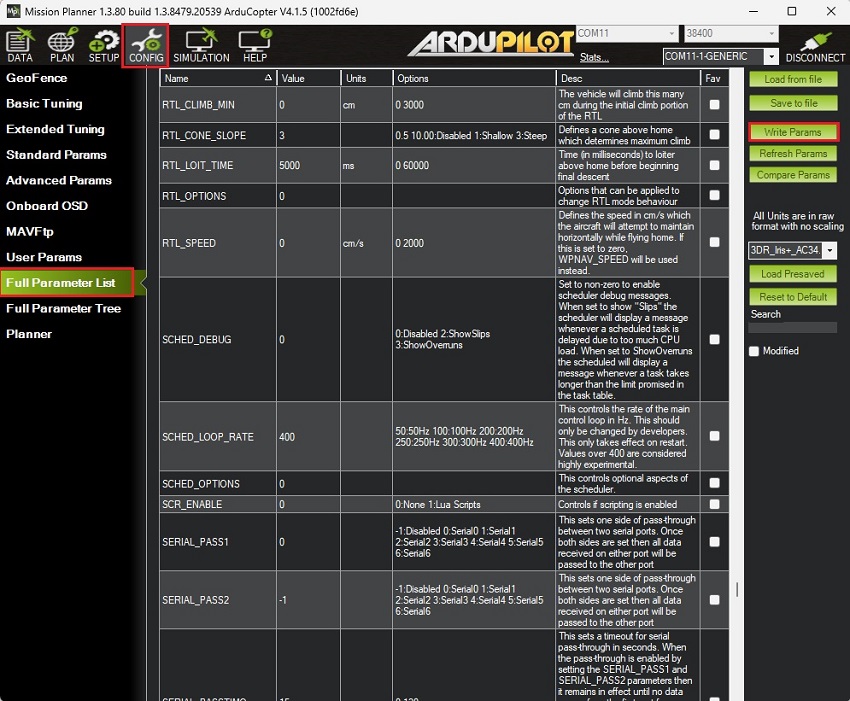
- Pergi ke CONFIG –> Full Parameter List. Mengingat versi firmware mungkin berbeda dengan versi Anda, berikut adalah daftar semua parameter yang telah dimodifikasi dari nilai default-nya:
- COMPASS_ENABLE 1 -> 0 (Dengan disabilitas)
- COMPASS_USE 1 -> 0 (Dengan disabilitas)
- COMPASS_USE2 1 -> 0 (Dengan disabilitas)
- COMPASS_USE3 1 -> 0 (Dengan disabilitas)
- EK3_MAG_CAL 3 -> 2 (Tidak pernah)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Menonaktifkan konfigurasi otomatis)
- GPS_AUTO_SWITCH 1 -> 0 (Gunakan yang utama)
- GPS2_POS_X 0 -> Jarak pada sumbu X dari antena GPS ke pengontrol penerbangan. IMU posisi (Anda harus mengkonfigurasi parameter ini bersama dengan GPS2_POS_Y dan GPS2_POS_Z untuk sumbu Y dan Z)
- GPS_PRIMARY 0 -> 1 (GPS kedua)
- GPS2_RATE_MS 200 -> 100 (10Hz)
- GPS1_TYPE 1 -> 0 (Tidak ada)
- GPS2_TYPE 0 -> 2 (uBlox)
- SERIAL1_BAUD 57 -> 460 (460800)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Media Write Params untuk menyimpan pengaturan Anda.
- Setelah menyimpan semua parameter, pastikan Anda mematikan daya dari autopilot Anda dengan melepaskan kabel USB untuk mengatur ulang autopilot Anda.
Hubungkan penerima ke autopilot Anda.
- Hubungkan antena ke penerima Anda. Pastikan antena Anda memiliki pandangan langit yang tidak terhalang; Anda dapat meletakkannya di dekat jendela untuk tujuan pengujian.
- Pastikan Anda memiliki yang benar JST kabel untuk Anda Pixhawk.
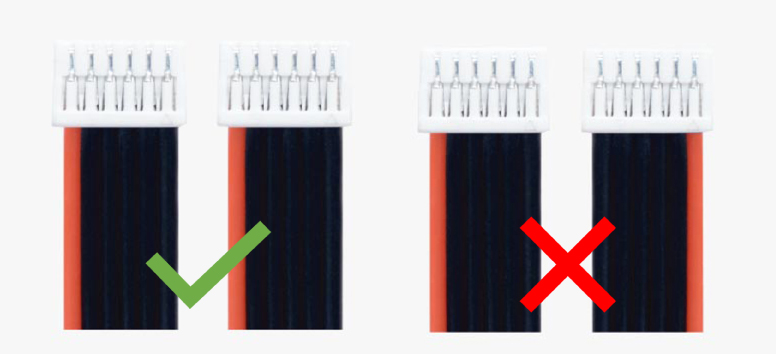
- Gunakan JST konektor pada simpleRTK2B penerima dan hubungkan ke TELEM1 pelabuhan.
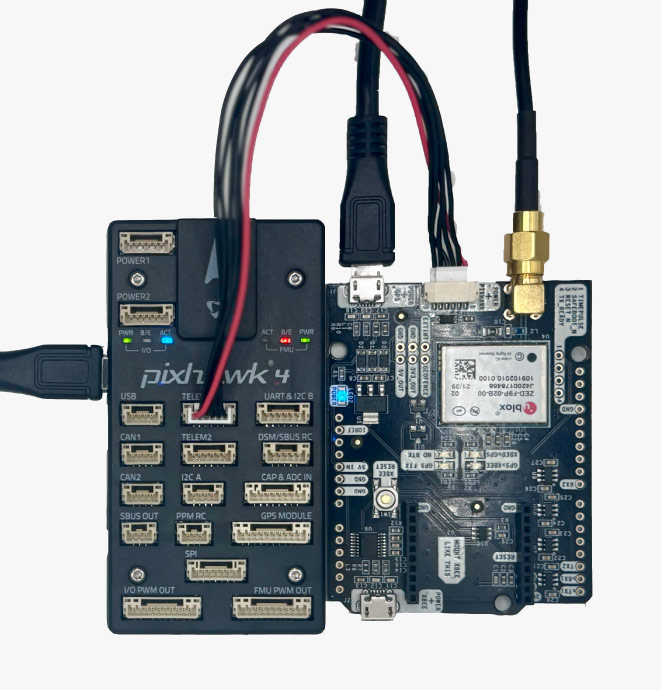
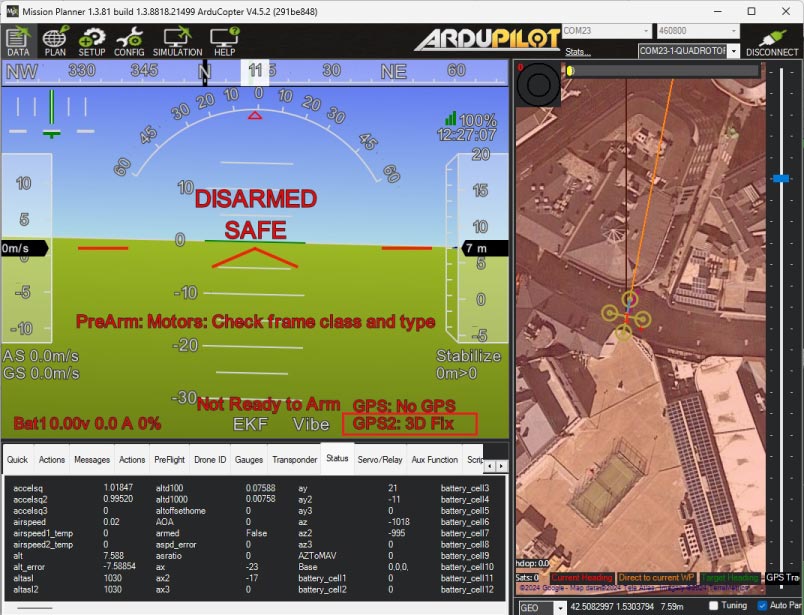
- Aktifkan autopilot, Anda akan melihat GPS2 terhubung.
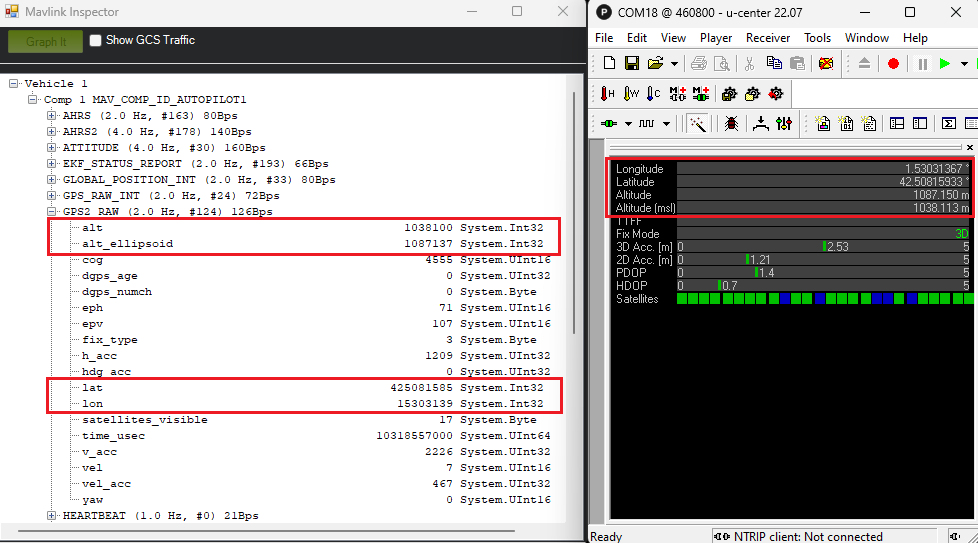
- In Mission Planner, Anda dapat memeriksa GPS informasi dengan mengunjungi CTRL+F –> MAVlink inspector –> GPS2_RAWInformasi ketinggian, garis lintang, dan garis bujur pada Mission Planner harus sama seperti pada u-center.
Terhubung ke koreksi RTK
- Secara default simpleRTK2B Penerima akan memiliki akurasi hingga 1.5 meter. Jika Anda ingin mencapai akurasi lokasi tingkat sentimeter, Anda akan membutuhkan... RTK corrections yang dapat diterima dari penduduk setempat NTRIP layanan atau dari Anda sendiri RTK base stasiun.
- NTRIP Service: Jika Anda memiliki koneksi internet di area tempat Anda akan beroperasi, cara paling sederhana untuk menerima RTK corrections adalah melalui sebuah NTRIP service karena Anda tidak memerlukan peralatan tambahan apa pun. Lihat tutorialnya. Bagaimana cara mengirim NTRIP koreksi untuk ArduPilot. Ikuti langkah 4-8.
- Stasiun Basis RTK: Jika Anda berada di lokasi tanpa akses internet yang andal, Anda dapat mengatur akses internet sendiri. RTK base stasiun. Ini akan membutuhkan tambahan simpleRTK2B – Basic Starter Kit untuk itu. Stasiun pangkalan akan mengirimkan RTK corrections untuk ArduPilot, memungkinkan Anda mencapai akurasi tingkat sentimeter bahkan di daerah terpencil. Lihat tutorialnya. Cara mengirim koreksi base station RTK ke ArduPilot. Ikuti langkah 1-6.
- Dalam beberapa detik, aktif Mission Planner kamu akan GPS2 perubahan status menjadi RTK Float/Fixed.

Sekarang Anda dapat menikmatinya ArduPilot proyek Anda dengan presisi tinggi RTK penerima!
Produk Terkait
Jika Anda ingin melakukan tutorial ini, kami memiliki semua produk dalam stok dan siap dikirim.
-
 Plugins
Radio module Long Range (LR)
101,00€ Produk ini memiliki beberapa varian. Opsi dapat dipilih di halaman produk - Plugins
Radio module eXtra Long Range (XLR)
161,00€ Produk ini memiliki beberapa varian. Opsi dapat dipilih di halaman produk -
-

Asisten RTK
Temukan produk terbaik untuk aplikasi Anda hanya dengan beberapa pertanyaan.